我尝试了二维采摘。
 ovit
经测试,用于机器人采摘的位置检测。
它是二维的,不是三维的。
首先,用一个棋子创建一个定位模型,最多可检测10个棋子。
一体化的检测。
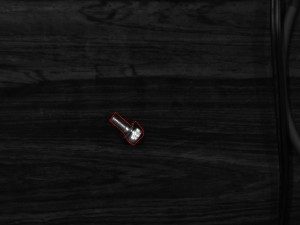
检测分六件。
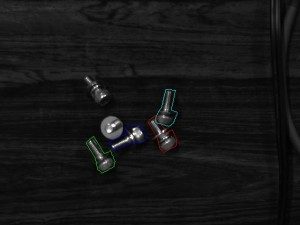
在20件中检测。
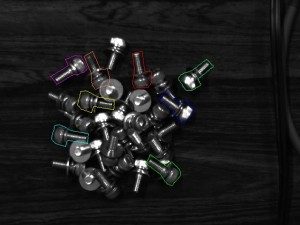
螺丝盒中的检测
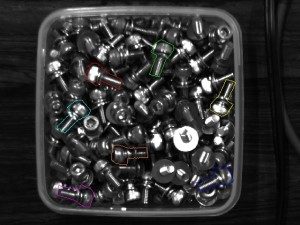
三维位置检测 "可能很流行,但如果只是 "你能不能抓住它?"和 "你能在哪里抓住它?"的问题,那么二维似乎就足够了。
\ 查看最新信息 /

 ovit
经测试,用于机器人采摘的位置检测。
它是二维的,不是三维的。
首先,用一个棋子创建一个定位模型,最多可检测10个棋子。
一体化的检测。
检测分六件。
在20件中检测。
螺丝盒中的检测
三维位置检测 "可能很流行,但如果只是 "你能不能抓住它?"和 "你能在哪里抓住它?"的问题,那么二维似乎就足够了。
\ 查看最新信息 /